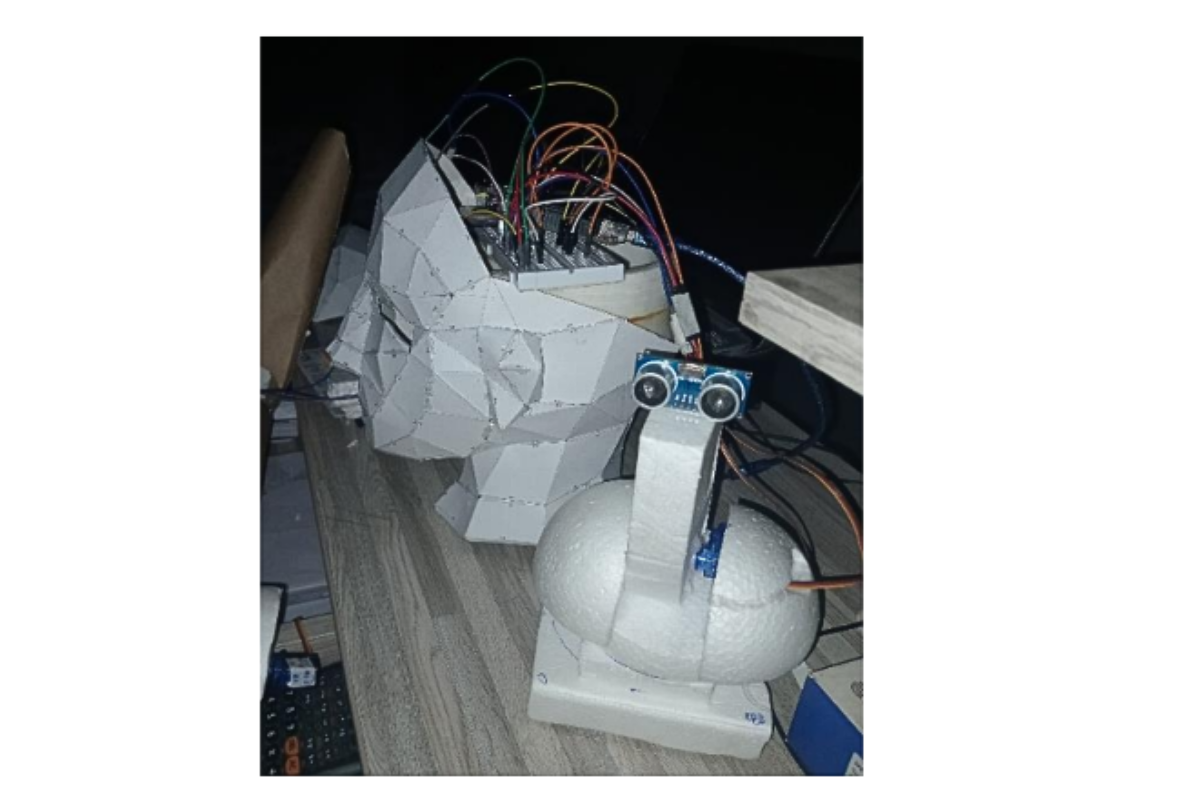
TRABAJO DE INVESTIGACIÓN SEGUNDO LUGAR: Diseño de un prototipo de robot humanoide con inteligencia biomecánica para minería subterránea
INSTITUCIÓN: Universidad Nacional de Ingeniería
INVESTIGADOR: Luis Angel Vilca Cabanillas, Jhon Rommel Tapia Gomez
DOCENTE: Juan Carlos Guerrero Villalba
RESUMEN:
La minería subterránea presenta riesgos críticos asociados a gases peligrosos, caída de rocas, ventilación deficiente, espacios confinados, zonas post-voladura e incumplimiento del uso de Equipos de Protección Personal. En muchos casos, la inspección inicial de estas condiciones depende de la presencia directa del trabajador o supervisor, lo que puede generar exposición a zonas de alto riesgo.
La presente investigación propone el diseño y validación progresiva de Ukhu Bot, un prototipo de robot humanoide orientado al monitoreo preventivo de riesgos en minería subterránea mediante sensores, conectividad IoT, visión por computadora e inteligencia artificial. El sistema considera el uso de microcontroladores ESP32 y ATmega328P, sensores MQ2, MQ7 y MQ135 para detección referencial de gases, cámara ESP32-CAM para monitoreo visual, servomotores SG90 para movilidad básica y una plataforma IoT para transmisión de datos y alertas.
La propuesta no busca reemplazar al trabajador, al supervisor ni a los equipos certificados de medición, sino funcionar como una herramienta complementaria para recopilar información previa antes del ingreso humano a zonas críticas. Su aplicación se relaciona con el Reglamento de Seguridad y Salud Ocupacional en Minería, principalmente en los aspectos de IPERC, EPP, PETS, PETAR, monitoreo de gases, inspecciones internas y sistemas de comunicación.

Leave A Comment